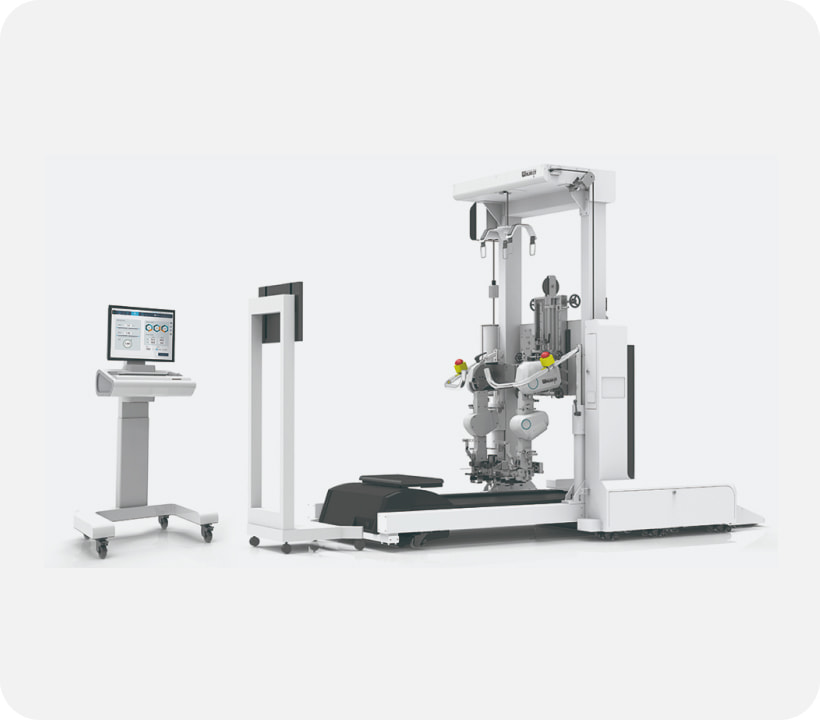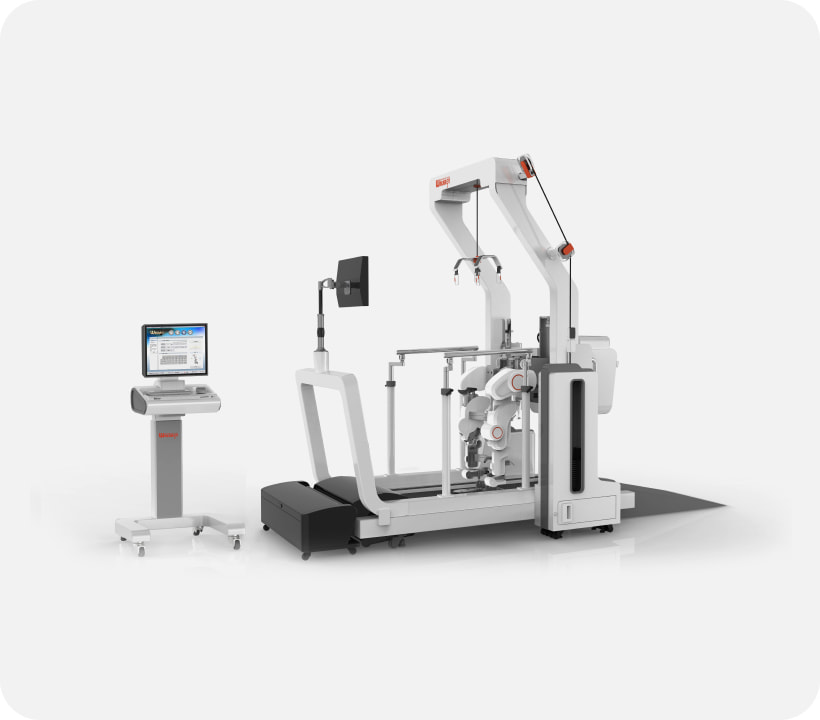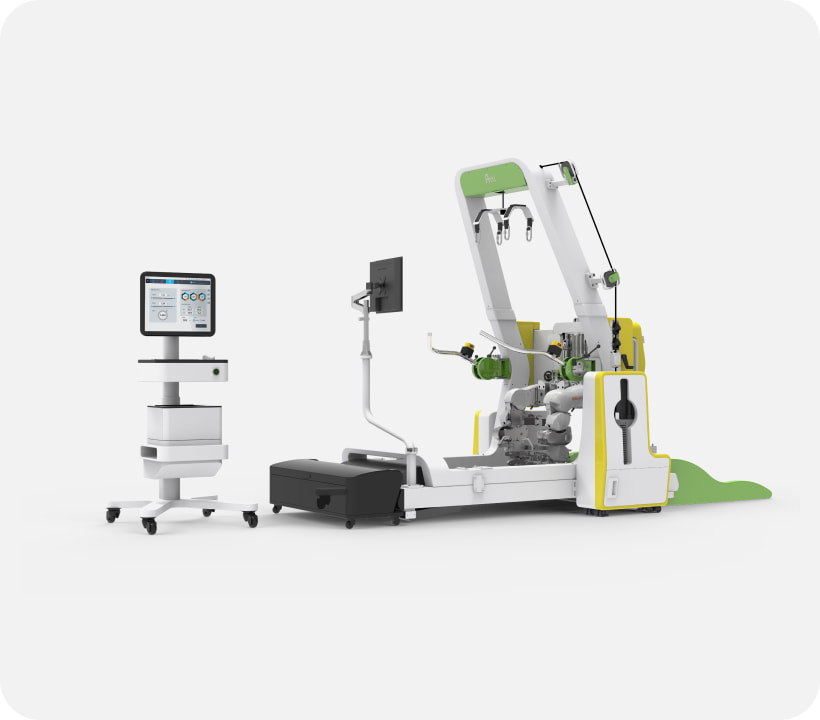
步行康复机器人
Walkbot
我们利用定制化的康复训练机器人,
帮助患者实现稳定的康复。
Walkbot
Introduction

-
Hardware
- 动态步态反向负荷补偿
-
Hardware
- 阻抗控制
-
Hardware
- 自动调节机器人腿长
-
Hardware
- 踝关节驱动
-
Software
- 动态足底压力分析系统(可选)
-
Software
- 增强现实步行训练
-
Software
- 3D步态分析软件
-
Software
- 个人训练管理计划
-
Software
- 自然步态模式生成器
- Hardware
- 动态步态反向负荷补偿
- Hardware
- 阻抗控制
- Hardware
- 自动调节机器人腿长
- Hardware
- 踝关节驱动
- Software
- 动态足底压力分析系统(可选)
- Software
- 增强现实步行训练
- Software
- 3D步态分析软件
- Software
- 个人训练管理计划
- Software
- 自然步态模式生成器
Re-Walking by Real Walking Re-Walking for Perfection
Re-Walking by Real Walking Re-Walking for Perfection

Point 02
步态康复训练原则
通过步态康复训练,将正确的运动信息存储在未受损的大脑中
基于神经可塑性的行走能力恢复
- 关节活动范围和身体肌肉
正常行走的两个要素
- 通过中枢神经系统控制身体


-
 01 / 06产品特性
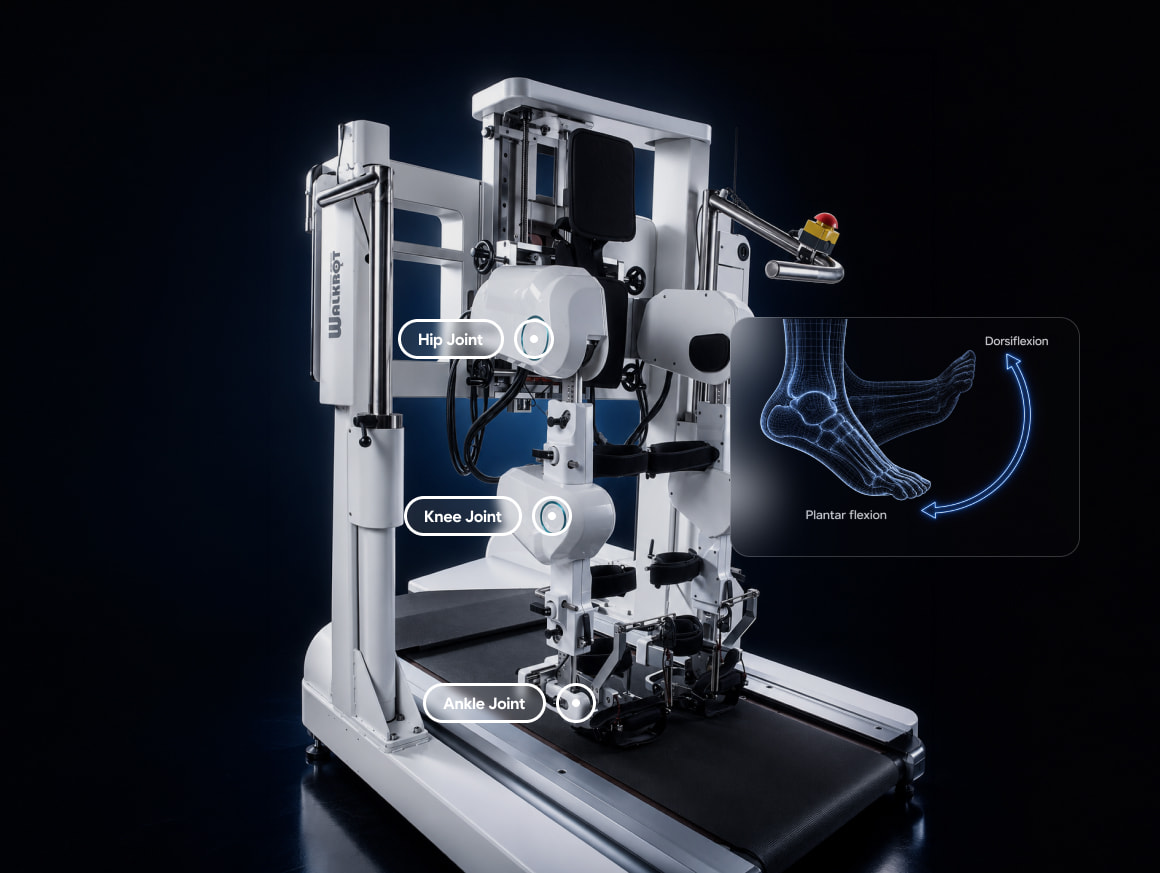
踝关节驱动
世界首创的三关节驱动技术
这是一款步态康复机器人,配备踝关节驱动系统,采用符合人体工程学的关节结构,控制下肢的髋关节、膝关节和踝关节。通过踝关节驱动系统,它可以解决拖足、抬脚和落地不稳等步态问题,并进行最精准的步态训练。
-
 02 / 06产品特性
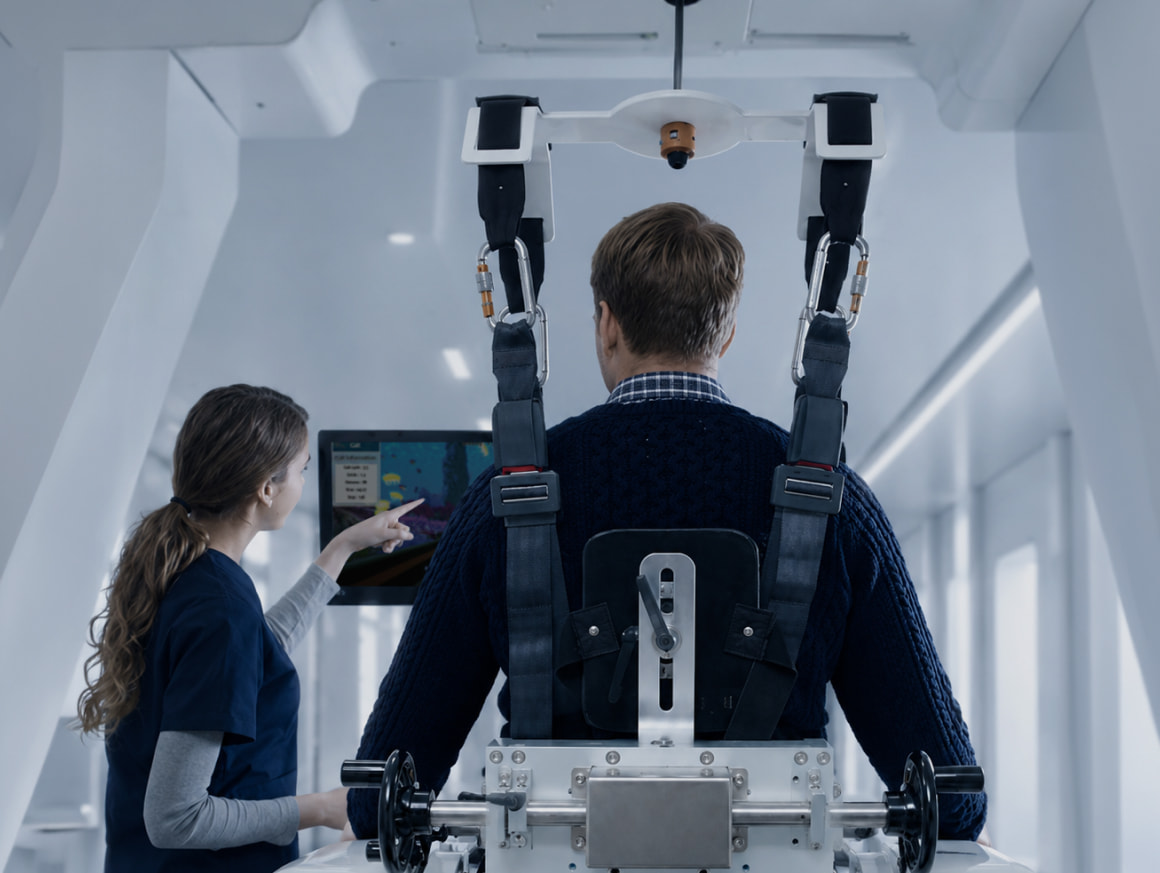
Dynamic Body Weight Support
动态体重支撑
这项专利技术通过实时分析垂直运动和步态相关反应,提高患者在步态训练期间的安全性。它利用弹性负重支撑,通过牵引、检测和补偿功能优化患者的步态模式。
-
 03 / 06产品特性
自然步态模式生成器
患者特定步态模式生成软件
NGPG 是一种算法,只需输入患者的身高、体重、股骨长度、腿长和鞋码,即可自动生成步态训练模式。
NGPG 基于标准步态数据,运用人工智能技术,是一项已获专利的步行机器人技术,旨在为患者提供个性化的康复训练。 -
 04 / 06产品特性
Impedance Control
基于患者训练的自动阻力调节
阻抗控制通过 ROB(反作用力矩观察器)传感器检测矫形器的训练意图,而无需传统的物理力矩中心,并相应地自动调整关节阻力,从而诱导患者产生自然步态。
-
05 / 06产品特性
AR
主动式增强现实软件
为了激励步态训练者,Walkbot 配备了各种专为该设备设计的增强现实程序软件,例如旅行、迷宫和游戏,自然而然地提高了患者在训练中的参与度。
-
06 / 06产品特性
运动分析
通过培训分析进行交互式培训
训练过程中,患者的步态、关节角度和踝关节位置会以图表形式呈现,运动学数据也会实时显示,以便提出最佳方案。此外,还可以按时间顺序查看每位患者的训练进度,从而积累宏观指标。


Product line-up